전직 NASA 엔지니어 유튜버 마크 로버의 로드러너 만화 트릭 실험
도로 한복판에 실제 터널처럼 정밀하게 풍경을 그린 거대 가짜 벽 설치
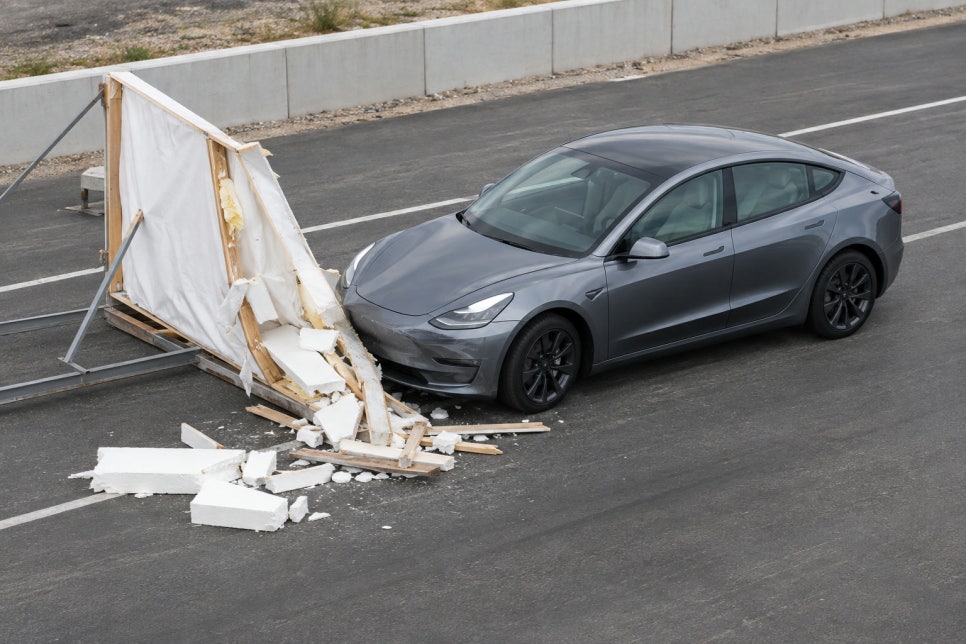
카메라만 믿던 테슬라 오토파일럿이 벽을 인식 못 하고 전속력 충돌 완파
“저 벽, 사람 눈에도 진짜 도로처럼 보였다”
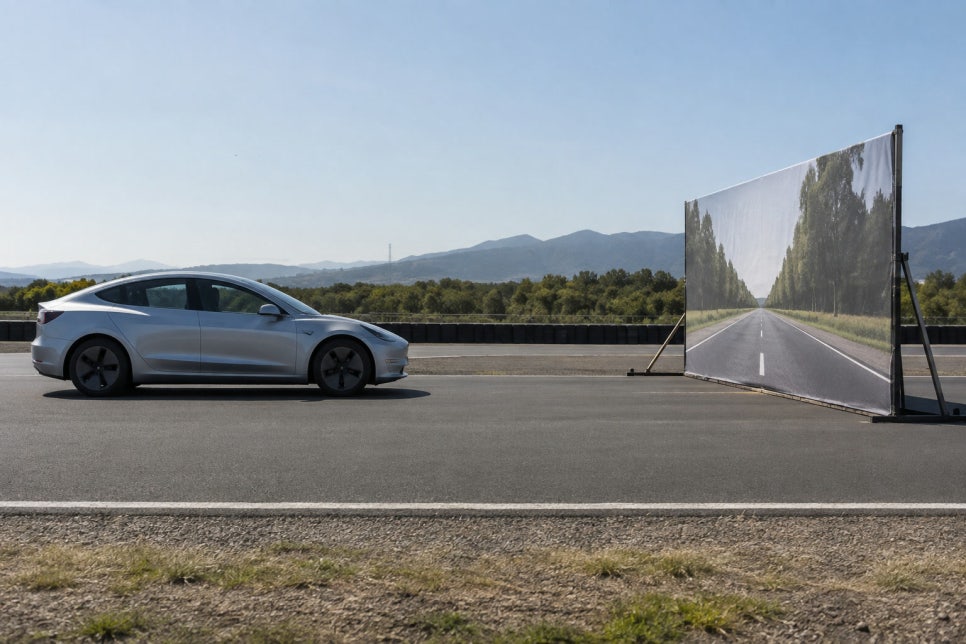
전직 NASA 엔지니어 출신으로 유명한 유튜버 마크 로버가 이번에는 자율주행 기술의 한계를 시험하는 실험을 공개해 전 세계적으로 화제를 모으고 있다. 실험의 발상은 오래된 만화 로드러너에서 코요테가 절벽에 가짜 터널을 그려 상대를 속이던 장면에서 출발했다. 이번에는 실제 도로 위에 진짜 터널처럼 보이도록 정밀하게 원근감을 살린 거대한 가짜 벽을 세운 것이다.
실험 결과는 충격적이었다. 카메라 비전에만 의존하는 테슬라의 오토파일럿이 이 가짜 벽을 실제 도로로 착각해 속도를 전혀 줄이지 않고 그대로 돌진한 것이다. 사람의 눈으로 봐도 순간적으로는 진짜 터널처럼 착각할 만큼 정교하게 그려진 그림이었던 만큼, 카메라 이미지를 기반으로 도로 상황을 판단하는 시스템이 이런 착시를 완전히 구분해내기는 쉽지 않았던 것으로 보인다.
이 영상이 공개되자마자 전 세계 자동차 및 기술 커뮤니티에서 자율주행 기술의 안전성에 대한 논쟁이 다시 한번 뜨겁게 달아올랐다.
“숫자로 보는 실험 결과” 카메라와 라이다의 차이
* 실험 방식: 만화 캐릭터 코요테 수법처럼 도로 끝에 터널 그림을 그린 정밀 가짜 벽 설치
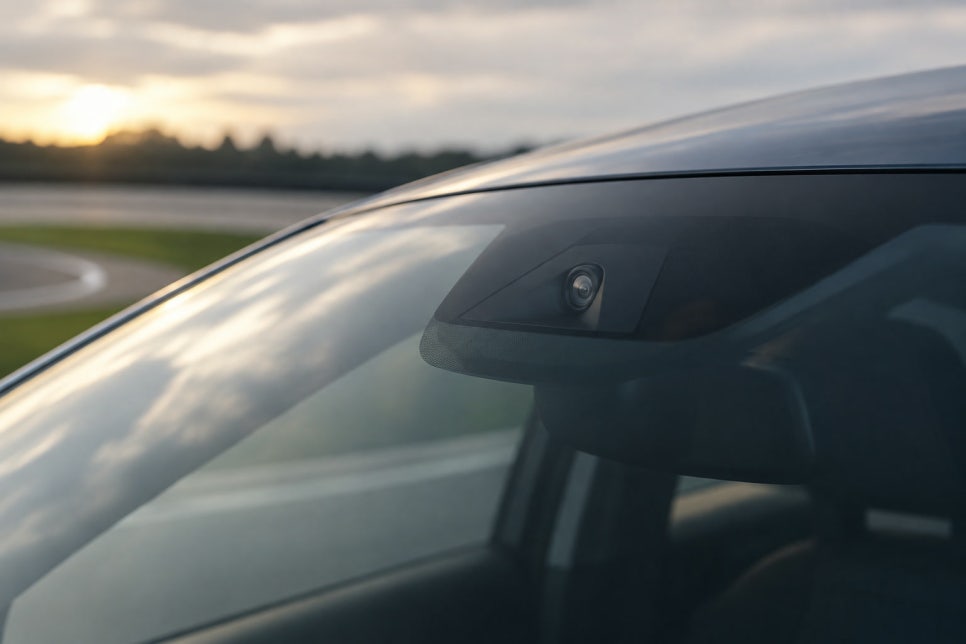
* 테슬라 반응: 카메라 비전 기반 오토파일럿이 깊이 착시를 뚫지 못해 감속 없이 시속 수십 km로 벽 관통
* 라이다 차량 비교: 레이저 센서(LiDAR)를 장착한 대조 차량은 3차원 평면 감지 후 충돌 전 완벽 급제동
* 글로벌 반응: 테슬라의 카메라 단독 자율주행 안전성 논란 재점화되며 영상 조회수 2,000만 회 폭발
이번 실험에서 가장 극명하게 갈린 부분은 센서 방식의 차이였다. 카메라만으로 주변 환경을 인식하는 테슬라의 오토파일럿은 2차원 이미지의 착시 효과를 물리적인 3차원 공간 정보로 구분해내지 못한 채 감속 없이 그대로 벽을 향해 돌진했다. 반면 레이저를 활용해 실시간으로 주변 지형을 3차원으로 측정하는 라이다 센서를 장착한 대조 차량은, 눈앞의 그림이 실제로는 평평한 벽이라는 사실을 정확히 감지하고 충돌 직전 완벽하게 급제동했다.
이 영상은 공개 하루 만에 조회수 2,000만 회를 넘어서는 등 폭발적인 반응을 얻었다. 그동안 테슬라가 고수해온 “카메라만으로 충분하다”는 자율주행 철학에 대한 근본적인 의문을 다시 제기하는 계기가 됐다는 평가다. 특히 이 실험이 일반적인 도로 조건이 아닌 극단적인 상황을 가정했다고는 하나, 실제 도로에서도 유사한 착시를 유발하는 벽화나 광고판이 존재할 수 있다는 점에서 우려의 목소리가 커지고 있다.
극단적 실험일 뿐일까, 실제 위험의 경고일까
테슬라 측과 일부 지지자들은 이번 실험이 지나치게 인위적이고 극단적인 상황을 설정한 것이라며, 실제 도로 환경에서는 이런 정교한 트릭 아트를 마주할 가능성이 거의 없다고 반박한다. 실제로 실험을 위해 동원된 그림의 정밀도는 상당한 수준의 전문 작업이 필요했던 것으로 알려져, 일상적인 주행 환경에서 재현되기는 어렵다는 지적도 일리가 있다.
하지만 반대편에서는 이번 실험이 단순한 해프닝을 넘어, 카메라 단독 방식의 근본적인 한계를 드러낸 유의미한 경고라는 평가가 많다. 실제 도로에는 이번 실험만큼 정교하지는 않더라도 벽화나 광고, 반사되는 유리 등 카메라를 혼동시킬 수 있는 요소가 존재하며, 라이다나 레이더 같은 보조 센서 없이 카메라만으로 모든 상황에 대응하겠다는 접근 자체가 위험할 수 있다는 것이다.
극단적인 실험이니 무시해도 될까, 아니면 카메라 단독 자율주행 기술이 반드시 보완해야 할 근본적인 약점을 드러낸 사건으로 봐야 할까.